
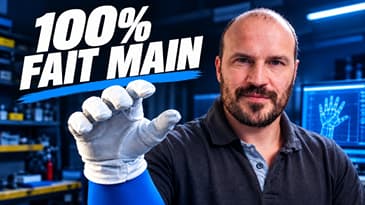
Dans cet épisode, Didier Vançon explique comment il a conçu son prototype, comment il le commande grâce à un logiciel et un gant équipé de capteurs, et pourquoi cette technologie pourrait trouver des applications dans l’industrie, les environnements à risque ou encore l’exploration spatiale. Il revient également sur son choix de protéger le mécanisme interne et sur sa volonté de vendre le prototype et les connaissances techniques associées.
Chapitres
00:00 — Une nouvelle façon de capter les mouvements
01:11 — L’origine du projet
04:19 — Reproduire la biomécanique de la main humaine
08:19 — L’autorotation du pouce et la dextérité
13:43 — Un prototype destiné aux robots humanoïdes
15:52 — Les applications dans l’industrie et l’espace
18:35 — Capteurs, toucher et proprioception
21:38 — Comment piloter la main robotique
23:09 — La suite du projet
-------
Abonnez-vous au podcast 👉 https://mondenumerique.info
Roadster-fusée de Tesla : coup de com' ou percée technologique ? (📆 L'HEBDO 17/10/26)
Tesla fait décoller son Roadster et relance le rêve de la voiture volante • Des scientifiques réclament un meilleur contrôle des IA avancées • ArtCraft recrée des logiciels populaires grâce à l'IA • Un robot télécommandé provoque un scandale en Allemagne • Apple présente HomeView, son centre de contrôle domotique • Réfrigérateurs piratés : la vulné...
Supermarchés piratés : nos infrastructures sont-elles trop vulnérables ? (🇫🇷🇨🇦 Debrief Transat 16/10/26)
Des frigos piratés révèlent la vulnérabilité des infrastructures · Le néo rétro automobile divise face aux voitures chinoises · Bengio réclame des garde fous pour les IA · Bruno teste Dot face à Muse · En Ukraine la guerre se joue aussi dans les réseaux
Le grand retour des boutons physiques (🔎 Zoom Tech)
Après des années à vouloir faire disparaître les boutons au profit des écrans tactiles, les fabricants font machine arrière. Des voitures aux casques audio, en passant par les ordinateurs et les lunettes connectées, les commandes physiques reviennent pour une raison simple : le design épuré n’est pas toujours synonyme de simplicité d’utilisation.
L’IA pour tous : comment simplifier son quotidien sans rien payer de plus (🎤 Solène Gransard Delamarche, Deklik)
Et si l’intelligence artificielle devenait aussi simple à utiliser qu’un moteur de recherche ? Avec Deklik, Solène Gransard Delamarche veut guider les non-initiés vers les bons outils et les usages concrets de l’IA, sans jargon ni compétences techniques.
Parler français à l’IA coûte jusqu’à 58 % plus cher (🎤 Thomas Serval, Baracoda)
Parler français à une intelligence artificielle peut coûter jusqu’à 58 % de tokens supplémentaires par rapport à l’anglais, selon une étude de Baracoda AI Labs. Thomas Serval, PDG de Baracoda, explique les raisons de ce surcoût et les solutions possibles pour rendre les modèles d’IA plus efficaces en français.